Guides
Que signifie Physical AI ?
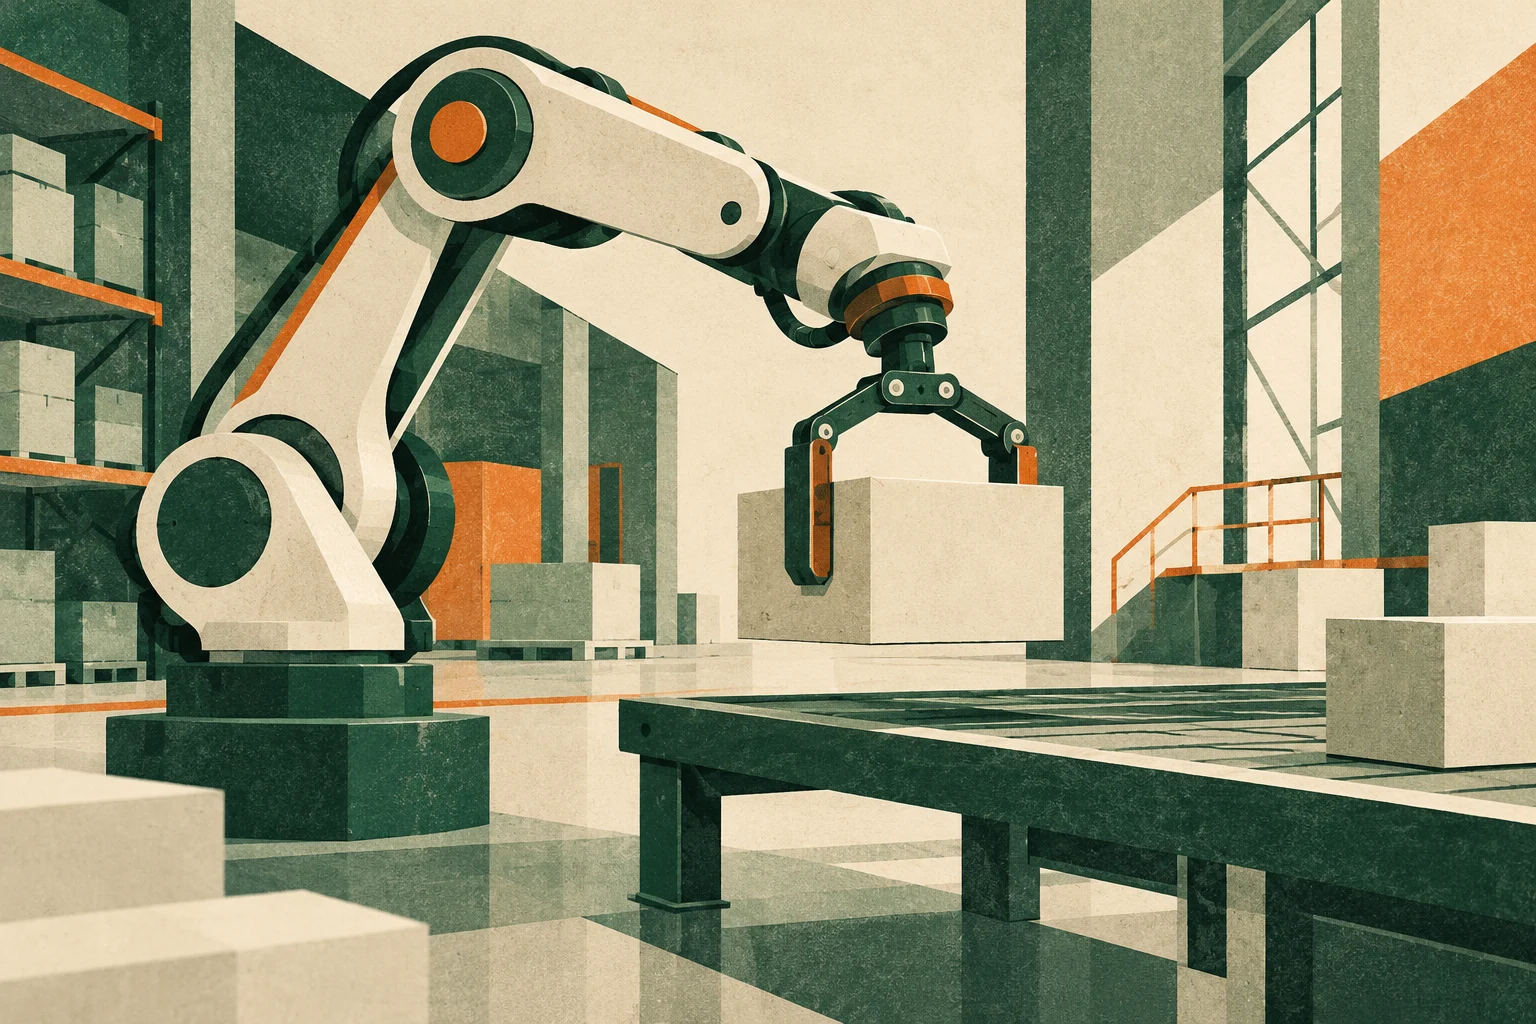
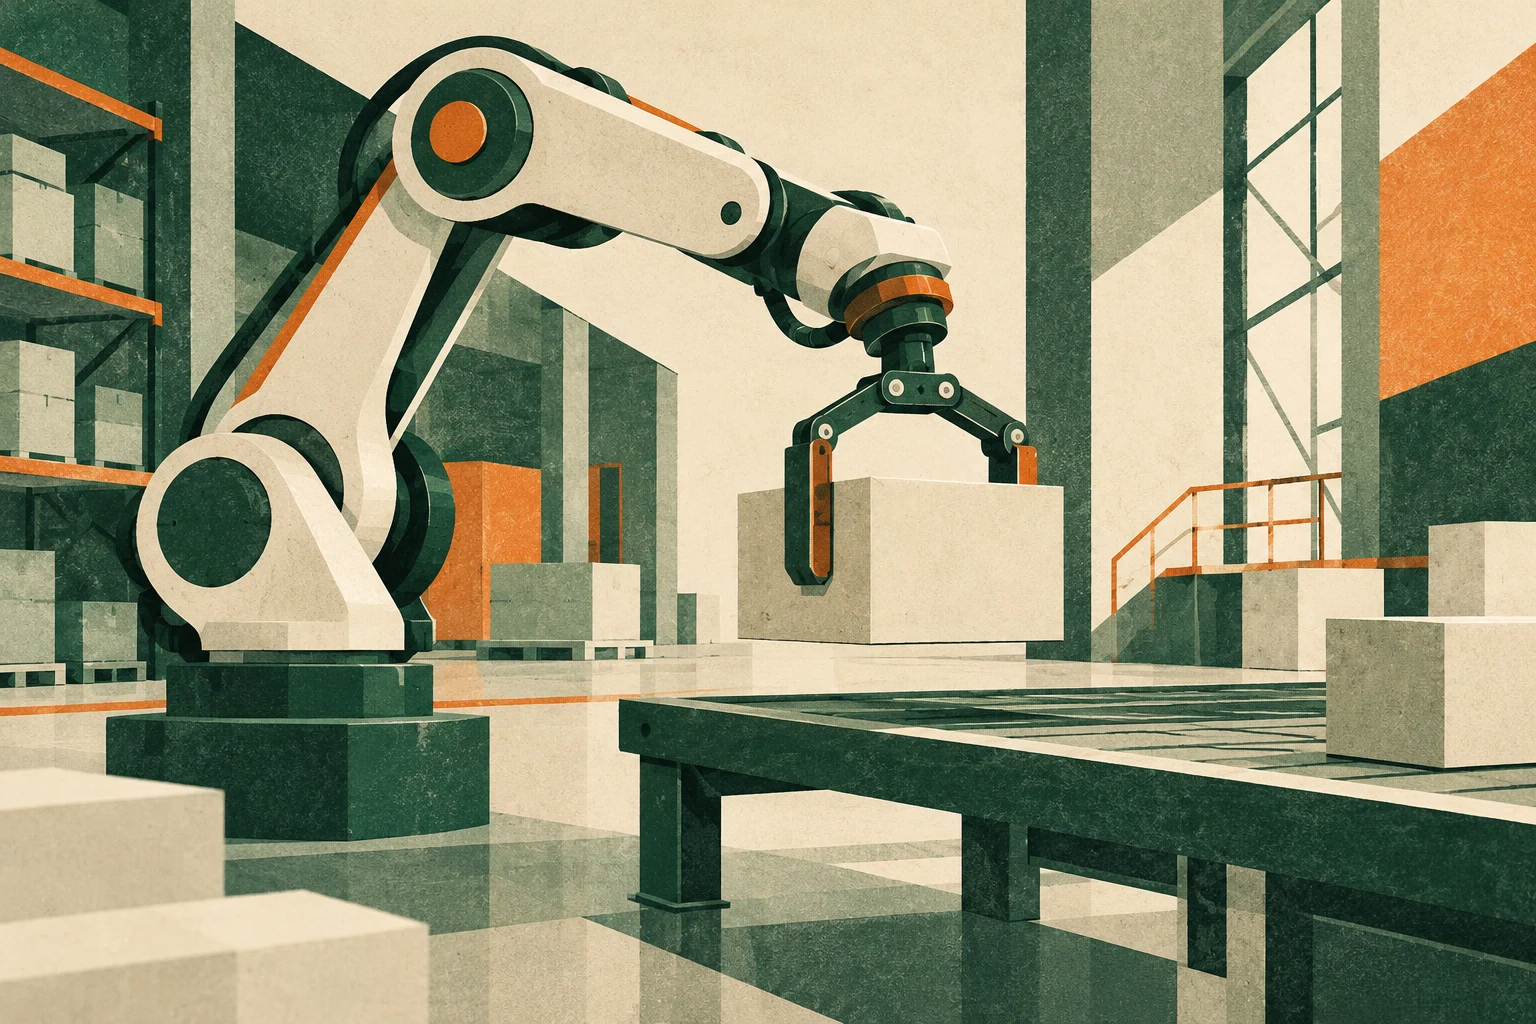
Physical AI désigne des systèmes qui perçoivent une situation, prennent une décision et produisent une action dans le monde réel.
Une définition simple
Physical AI peut se traduire par « intelligence artificielle physique ». L'expression désigne des systèmes qui utilisent des informations pour agir dans le monde réel. NVIDIA cite notamment les robots, les véhicules autonomes et certaines machines capables de percevoir leur environnement, de raisonner puis d'exécuter une action.
Le terme ne désigne pas une technologie unique. Il peut couvrir plusieurs modèles, logiciels, capteurs et contrôleurs réunis dans un même système. Il ne constitue pas non plus une certification : écrire « Physical AI » sur une présentation ne prouve ni l'autonomie, ni la sécurité, ni la performance de la machine.
La boucle perception, décision, action
Un robot commence par percevoir. Ses caméras, capteurs de distance, microphones ou capteurs de force produisent des données sur l'environnement et sur son propre état. Le système doit interpréter ces signaux pour repérer des objets, estimer leur position et comprendre ce qui change.
Il choisit ensuite une action compatible avec l'objectif : avancer, saisir, déposer, attendre ou demander de l'aide. Le contrôleur transforme cette décision en commandes précises pour les moteurs. Dès que le robot bouge, ses capteurs observent les conséquences et la boucle recommence.
Cette boucle distingue l'action physique d'une réponse purement numérique. Le monde ne reste pas immobile pendant que le système calcule, et un objet peut glisser, une personne peut entrer dans la zone ou un obstacle apparaître.
Le corps fait partie du système
La même décision ne produit pas le même résultat sur deux robots. Une pince à deux doigts, une main articulée et une ventouse n'ont ni les mêmes prises ni les mêmes limites. La taille, la masse, la vitesse et la batterie modifient également ce qui est réalisable.
Google DeepMind emploie le terme « embodied reasoning » pour décrire un raisonnement lié au monde physique et au corps du robot. Son modèle Gemini Robotics-ER est présenté comme une couche de compréhension spatiale capable de travailler avec des contrôleurs moteurs de plus bas niveau.
Cette architecture illustre une distinction utile : le modèle qui comprend la scène et planifie une action n'est pas nécessairement celui qui stabilise chaque articulation. Le système complet associe plusieurs couches spécialisées.
Ce que Physical AI ne garantit pas
Un système peut appartenir à cette catégorie tout en restant expérimental, limité à quelques tâches ou fortement supervisé. Il peut réussir dans un espace préparé et échouer lorsque l'éclairage, la position des objets ou le matériel changent.
Pour juger une capacité, il faut donc demander ce que le robot perçoit, quelles décisions il prend réellement, quelles actions il exécute et dans quelles conditions. Il faut ensuite regarder les répétitions, les erreurs et les interventions humaines. La définition situe le domaine ; seules les preuves d'usage permettent d'évaluer une machine précise.